自主移动机器人比传统AGV,“智”在哪里?——从环境传感器说起
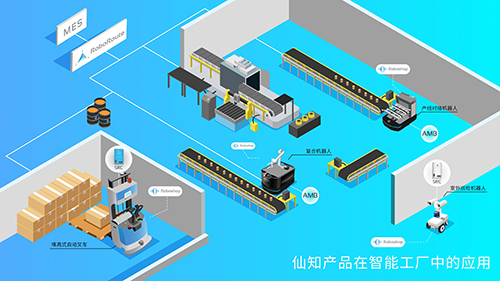
在工业自动化与智能物流领域,自主移动机器人(AMR)与传统自动导引车(AGV)常被混为一谈,但两者在“智能”层面存在本质差异。传统AGV依赖于预设的物理路径(如磁条、二维码、反光板),一旦环境变化便可能“迷路”或停机。而AMR之所以“智”,核心在于其强大的环境感知能力——环境传感器。本文将从传感器角度,解析AMR究竟“智”在何处。
一、传统AGV的感知局限
传统AGV主要依靠简单的传感器:磁导航传感器、光电传感器或激光反射板定位。它们只能识别固定标识,无法理解周围环境的丰富信息。例如,遇到临时摆放的货物或走动的人员,AGV通常只能紧急停止,等待人工干预。这种“盲人摸象”式的感知,决定了其路径僵化、灵活性差。
二、AMR的环境传感器矩阵
AMR搭载了多模态环境传感器,形成360度感知能力:
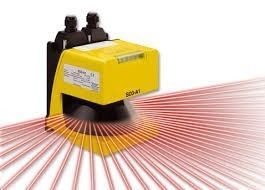
- 激光雷达(LiDAR):通过发射激光束并测量反射时间,构建高精度2D/3D环境地图,实现实时定位与障碍物检测。
- 深度相机/立体视觉:利用双目或结构光原理,获取环境的深度信息,识别地面凹凸、低矮障碍物甚至动态物体。
- 超声波传感器:补充近距离探测,对玻璃、黑色物体等激光雷达难以检测的材质有效。
- 红外传感器:用于防跌落、避障等低成本场景。
- 惯性测量单元(IMU):结合轮式里程计,提供航向和加速度数据,辅助定位。
- 毫米波雷达:在恶劣天气或粉尘环境中仍能稳定工作,探测远距离动态目标。
三、“智”在何处?传感器带来的能力跃迁
基于上述传感器,AMR实现了传统AGV无法企及的智能:
- 实时建图与定位(SLAM):无需预设标识,AMR可边移动边构建地图并确定自身位置,适应动态环境。
- 动态避障与路径重规划:当传感器检测到新障碍,AMR能实时计算绕行路线,而非简单停止。
- 环境语义理解:结合深度学习,AMR可区分“人”、“叉车”、“货架”等,做出更合理的决策(如绕行还是等待)。
- 自主充电与调度:通过感知充电桩位置,AMR可自主对接,并与其它机器人协同避让。
四、结论
环境传感器是AMR“智能”的基石。传统AGV是“循规蹈矩的轨道车”,而AMR是“眼观六路、耳听八方的智能体”。正是因为激光雷达、深度相机等多传感器融合,AMR才能实现自主导航、动态避障和柔性调度,真正赋能智能制造与智慧物流。随着传感器成本下降与算法进步,AMR的“智”将更进一步。
如若转载,请注明出处:http://www.osen-aiot.com/product/54.html
更新时间:2026-10-15 17:49:21